Wenn der Unfall unvermeidbar wird: Lenken soll Verletzungen mindern
Bremsen allein schöpft womöglich nicht alle Schutzmöglichkeiten aus: Ein Forschungsprojekt untersucht, ob gezielte Lenkmanöver die Folgen unvermeidbarer Kollisionen abschwächen können. Getestet wird mit echten Menschen und Fahrzeugen in einer virtuellen Verkehrsumgebung.
Für Fußgänger und Radfahrer fehlt bei einer Kollision die schützende Fahrzeugkarosserie. Ist der Zusammenstoß nicht mehr abzuwenden, bleiben Sekundenbruchteile, um seinen Verlauf zu beeinflussen. Genau diese Phase untersucht das Projekt „Verletzungs-Risikominimierung durch Integration prädiktiver Unfallanalysen zur aktiven Steuerung von Fahrzeug-Trajektorien“ (VIRTUS). Eine automatisierte Fahrfunktion soll Bremsen und Lenken so kombinieren, dass das Verletzungsrisiko sinkt.
Beteiligt sind das Fachgebiet Kraftfahrzeuge der Technischen Universität Berlin (TU Berlin), das Fraunhofer-Institut für Kurzzeitdynamik – Ernst-Mach-Institut (EMI) und die Technische Universität Chemnitz. Das Bundesministerium für Forschung, Technologie und Raumfahrt (BMFTR) fördert das Vorhaben mit insgesamt 1,5 Millionen Euro.
Der Algorithmus berechnet die Fahrstrategie
Bisherige Assistenzsysteme setzen zur Vermeidung oder Abschwächung von Kollisionen vor allem auf Bremsmanöver. VIRTUS untersucht den zusätzlichen Nutzen gezielter Lenkeingriffe. Dabei muss die Fahrzeugsteuerung nicht nur den eigenen Bewegungszustand berücksichtigen, sondern auch abschätzen, wohin sich die gefährdete Person bewegt.
„Im Zentrum steht ein Algorithmus, der aus Sensordaten, Fahrzeugbewegung und der vorhergesagten Bewegung des ungeschützten Verkehrsteilnehmers in sehr kurzer Zeit eine Fahrstrategie berechnet, die das Verletzungsrisiko minimiert“, erklärt Dr.-Ing. Gerd Müller, Oberingenieur am Fachgebiet Kraftfahrzeuge der TU Berlin.
Das Vorgängerprojekt ATTENTION hatte in einer virtuellen Testumgebung bereits gezeigt, dass kombinierte Lenk- und Bremseingriffe das Verletzungsrisiko reduzieren können. VIRTUS soll über drei Jahre prüfen, ob der Ansatz unter realitätsnahen Bedingungen zuverlässig funktioniert. Der Nachweis aus der Simulation ist damit die Ausgangsbasis; die Praxistauglichkeit der Fahrfunktion bleibt Gegenstand der Forschung.
Drei Prüfstände bilden eine Verkehrssituation
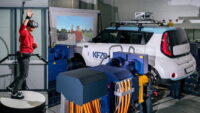
Für die Erprobung koppelt das Team drei Systeme. Sie verbinden eine simulierte Umgebung mit realem Fahrzeugverhalten und menschlichen Reaktionen:
- Reales Fahrzeug: Beim Vehicle-in-the-Loop fährt ein Fahrzeug auf einem Prüfstand. Virtuelle Umgebungsinformationen, etwa über herannahende Personen, werden ihm in Echtzeit zurückgespielt.
- Reale Fußgänger: Der Pedestrian-in-the-Loop-Prüfstand ermöglicht es Versuchspersonen, sich interaktiv durch dieselbe virtuelle Verkehrsszene zu bewegen und sie aus ihrer eigenen Perspektive wahrzunehmen.
- Reale Fahrer: Der Driver-in-the-Loop-Prüfstand bezieht einen Menschen am Steuer ein. So lässt sich dessen Reaktionsverhalten im Zusammenspiel mit der automatisierten Fahrfunktion berücksichtigen.
Die Kopplung soll sichtbar machen, wie Fahrzeugsteuerung und Verkehrsteilnehmer einander beeinflussen. Die gefährliche Situation wird nachgebildet, ohne die Beteiligten einer tatsächlichen Kollision auszusetzen.
Validierung statt vorschnellem Einsatzversprechen
„In dieser Testumgebung können wir erstmals untersuchen, wie sich eine verletzungsrisikominimierende Fahrzeugsteuerung im Zusammenspiel mit echten Menschen und realitätsnaher Hardware verhält – ohne reale Risiken für alle beteiligten Personen“, sagt Projektleiter Dr. Thomas Soot vom EMI.
Neben der Fahrfunktion entstehen Testmethoden und ethische Leitlinien, die auch für andere automatisierte Fahrsysteme nutzbar sein sollen. Das Vorhaben verbindet damit die technische Erprobung mit der Frage, wie sich sicherheitskritische Eingriffe verantwortbar untersuchen lassen. Belastbare Ergebnisse müssen zeigen, ob aus dem Potenzial der Simulation ein verlässlicher Schutz im Verkehr werden kann.